1/ INTÉRÊT DES CALCULS EN MÉCANIQUE
Les systèmes mécaniques fonctionnent grâce aux mouvements et aux actions des pièces les unes par rapport aux autres. L’étude de ces mouvements et de ces actions entre solides s’appelle la mécanique.
Dans la séquence sur les mouvements et les liaisons, nous avons vu que les contacts entre les solides permettent certains degrés de liberté de mouvement ou la transmission de certains efforts.
| C’est grâce aux calculs en mécanique — portant sur ces mouvements et ces efforts — qu’il est possible de déterminer et de choisir les composants mécaniques d’un système. |
2/ LES ACTIONS MÉCANIQUES
2.1 Définition
On appelle action mécanique toute cause susceptible de :
- Maintenir un corps au repos (étude mécanique : statique)
- Créer un mouvement (étude mécanique : cinématique ou dynamique)
- Déformer un corps (étude mécanique : résistance des matériaux)
On distingue deux grands types d’actions mécaniques :
- Les actions mécaniques de contact
- Les actions mécaniques à distance
2.2 Action mécanique de contact
Une action mécanique est dite « de contact » lorsque les corps en présence ont une surface de contact physique. Ces corps peuvent être des solides (acier, bois, plastique…) ou des fluides (air, eau, huile…).
| Action Mécanique de contact de type solide/solide de la canne sur la boule | 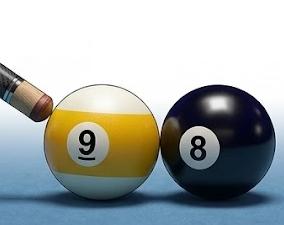 | Action Mécanique de contact de type Fluide/solide du vent sur la voile | 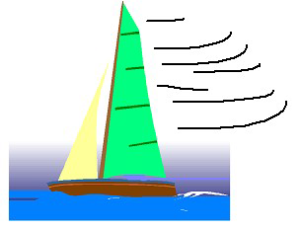 |
2.3 Action mécanique à distance
Une action mécanique est dite « à distance » lorsque des corps interagissent sans contact physique direct. Ces interactions peuvent être gravitationnelles (pesanteur), magnétiques ou électromagnétiques.
| Action Mécanique à distance de type pesanteur de la terre sur le ballon | 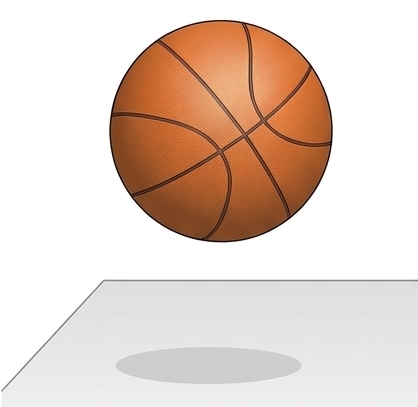 | Action Mécanique à distance de type magnétique de l’aimant sur les vis | 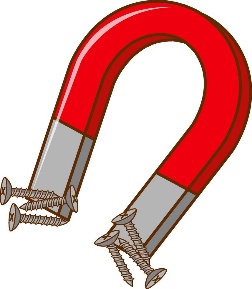 |
3/ LES TYPES D’ACTIONS MÉCANIQUES DE CONTACT
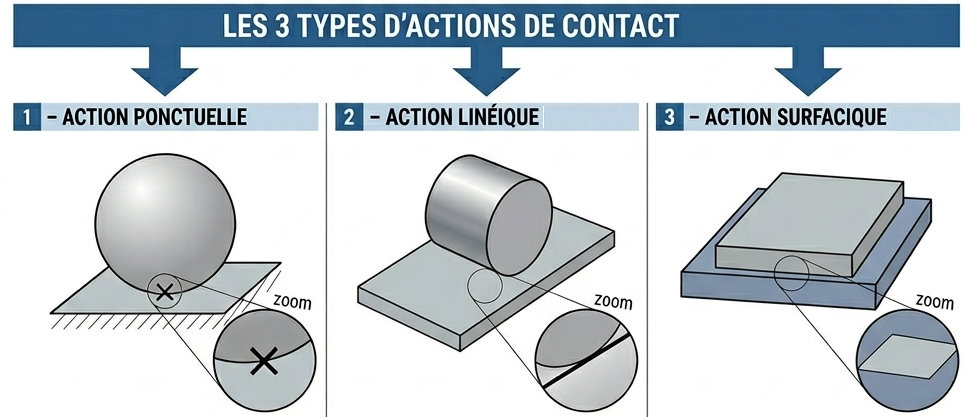
Les actions mécaniques de contact sont classées en trois catégories selon la géométrie de la zone de contact
| Type de contact | Géométrie | Exemples industriels | Degrés de liberté |
| Ponctuel | Sphère / Plan Sphère / Sphère | Bille sur rail plat Roulement à billes | 5 DDL |
| Linéaire | Cylindre / Plan Cylindre / Cylindre | Galet sur surface plane Cylindre sur V | 4 DDL |
| Surfacique | Plan / Plan Cylindre / Cylindre | Plaquette sur disque de frein Garniture sur tambour | 2-3 DDL |
4/ LES ACTIONS UNIFORMÉMENT RÉPARTIES
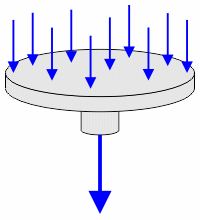
| Pour simplifier les calculs, une action répartie uniforme peut être remplacée par une action ponctuelle équivalente placée au centre géométrique. |
Exemple : action d’un fluide sous pression
Lorsqu’un fluide sous pression agit sur une surface, l’action répartie est modélisée par une résultante unique située au centre de pression.
| F = p × S | Rappel : 1 MPa = 1 N/mm² = 10 bar | ||
| F en Newton (N) | p en MPa | S en mm² | |
5/ REPRÉSENTATION DES ACTIONS MÉCANIQUES
Les actions mécaniques sont représentées à l’aide de la notation vectorielle. L’action mécanique exercée par un corps S1 sur un corps S2 est représentée par un vecteur force noté .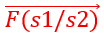
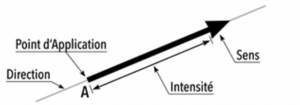
| Un vecteur force est caractérisé par 4 éléments : Point d’application : origine du vecteur, situé au point de contact entre les solides. Droite d’action ou direction : droite support du vecteur, perpendiculaire au plan de contact. Sens : de l’origine vers l’extrémité de la flèche — de S1 vers S2. Intensité : longueur du vecteur représentée à l’échelle, exprimée en Newton (N). |
5.1 Représentation d’une action de contact — Exemple : queue de billard
La queue de billard (1) crée une action mécanique de contact sur la bille 9 (2). Le point de contact A est situé sur la surface de la bille.
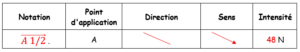
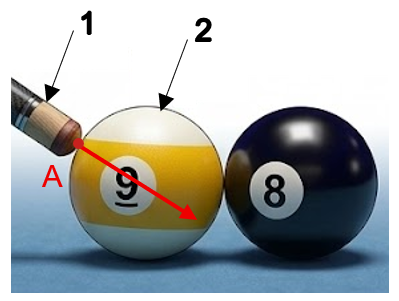
Echelle de représentation :
16 N = 5 mm
| Calcul de la longueur du vecteur (échelle : 16 N = 5 mm) : Longueur = (48 N × 5 mm) ÷ 16 N = 15 mm |
5.2 Représentation du poids — Action mécanique de pesanteur
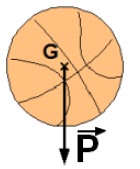
L’action mécanique de pesanteur à laquelle est soumis tout corps terrestre S est appelée POIDS. Elle se note P ou F (Pesanteur/S).
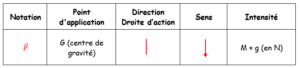
| ⚠ Attention : la masse M (en kg) est une propriété intrinsèque du corps, invariante selon le lieu. Le poids P (en N) dépend de l’intensité de la pesanteur locale et varie donc selon la planète. Sur Terre : g = 9,81 N/kg | Sur la Lune : g = 1,62 N/kg |