1. Définition d’une liaison encastrement
Définition :
Réaliser une liaison encastrement consiste à immobiliser deux (ou plusieurs) pièces l’une par rapport à l’autre.
Concrètement, une bonne liaison doit assurer les points suivants :
- Réaliser la mise en position
- Maintenir en position
- Assurer la fiabilité
- Transmettre la puissance
- Assurer l’étanchéité
2. Notion de degrés de liberté d’une liaison
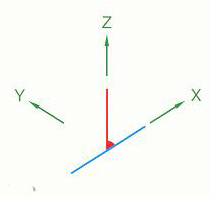
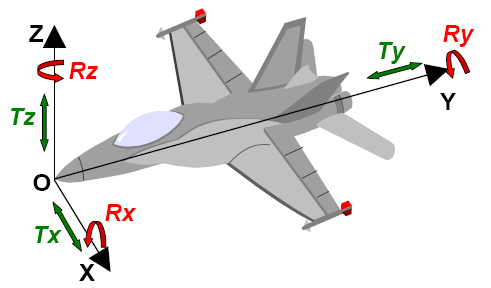
Un objet libre dans l’espace (un avion) peut se déplacer dans un repère R (Oxyz) selon :
6 mouvements indépendants (ddl) :
Translations
- Tx : translation suivant l’axe X
- Ty : translation suivant l’axe Y
- Tz : translation suivant l’axe Z
Rotations
- Rx : rotation autour de l’axe X
- Ry : rotation autour de l’axe Y
- Rz : rotation autour de l’axe Z
Important :
Dans une liaison encastrement, aucun mouvement relatif indépendant n’existe entre les deux solides.
3. Réaliser la mise en position (MIP)
Définition :
Mettre en contact une ou plusieurs surfaces pour supprimer des degrés de liberté.
Il existe 2 types de mise en position :
- MIP totale : tous les degrés de liberté sont supprimés.
- MIP partielle : certains degrés de liberté ne sont pas supprimés.
Si la MIP est totale, la liaison encastrement transmet un effort et/ou un couple.
Deux solutions principales :
- Contact plan prépondérant
- Contact cylindrique prépondérant
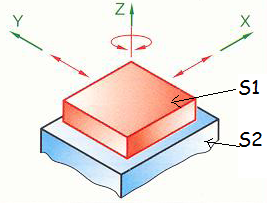
3.1 Contact plan prépondérant
Le contact se fait majoritairement sur un plan.
Il supprime 3 degrés de liberté :
- 1 translation
- 2 rotations
Dans l’exemple : suppression de Tz, Rx, Ry.
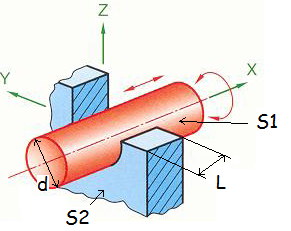
3.2 Contact cylindrique prépondérant (centrage long)
Le contact se fait sur un cylindre : centrage long.
Condition : L ≥ 1,5 × D
Il supprime 4 degrés de liberté :
- 2 translations
- 2 rotations
Dans l’exemple : suppression de Ty, Tz, Ry, Rz.
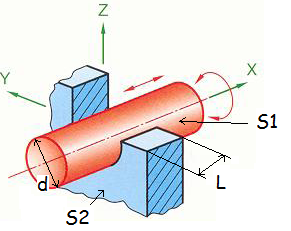
3.3 Les autres contacts
Le centrage court
Le contact entre les deux pièces se fait sur un cylindre de faible hauteur : centrage court.
Condition : L ≤ 0,5 × D
Il supprime 2 degrés de liberté :
- 2 translations
Le contact ponctuel
Il supprime 1 degré de liberté :
- 1 translation
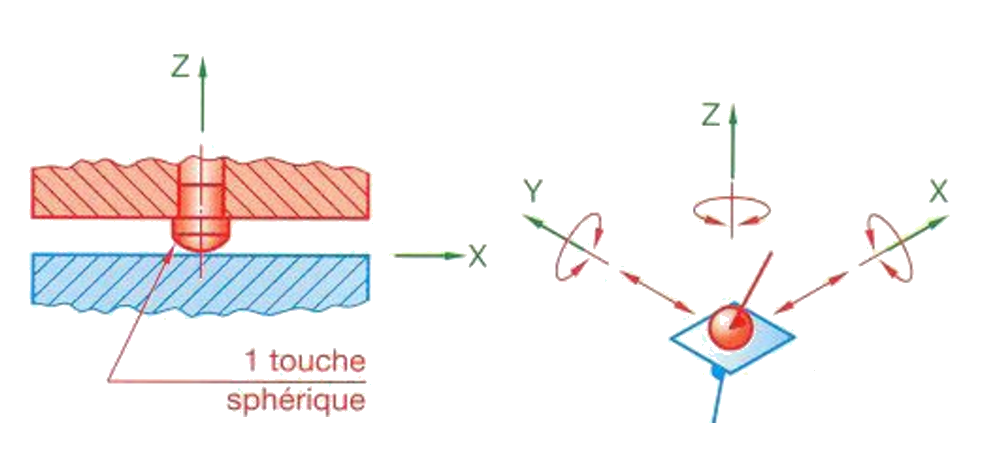
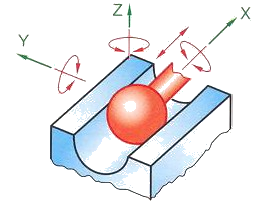
Le contact sphère cylindre
Il supprime 2 degrés de liberté :
- 2 translations
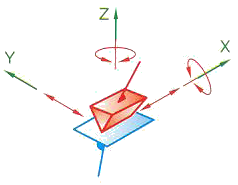
Le contact linéique
Il supprime 2 degrés de liberté :
- 1 translation
- 1 rotation
4. Réaliser le maintien en position (MAP)
Définition :
Utiliser une solution technologique évitant le démontage spontané des éléments mis en place.
Deux familles de solutions :
- Solutions démontables
- Solutions indémontables
4.1 Solutions démontables
Définition :
Les composants peuvent être séparés sans les détruire.
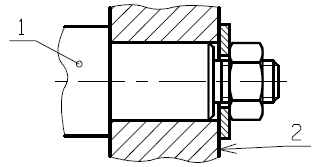
Par éléments filetés
- Vissage
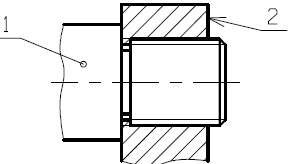
- Vis d’assemblage
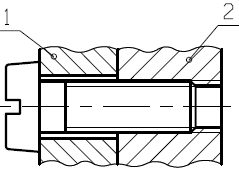
- Filetage + écrou
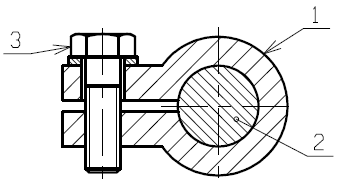
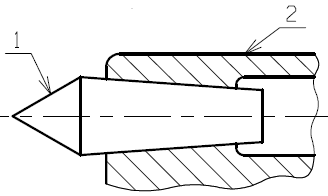
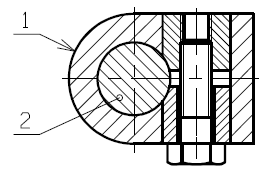
Par adhérence
- Pincement
- Coincement
- Tampons tangents
Autres solutions démontables
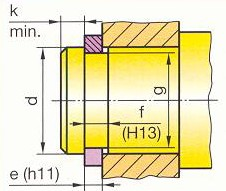
Anneau élastique ou circlips
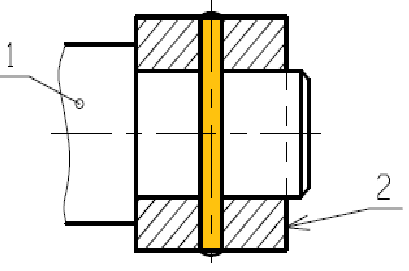
Goupille
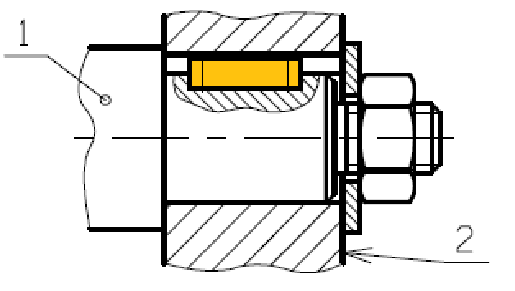
Clavette
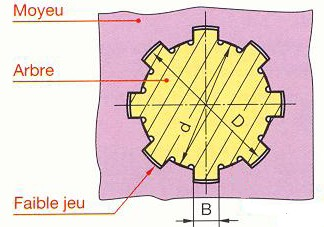
Dentelure
4.2 Solutions indémontables
Définition :
Pour séparer les composants, il faut en détruire un ou les abîmer.
Types de solutions indémontables
- Soudure
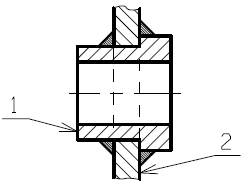
- Rivet
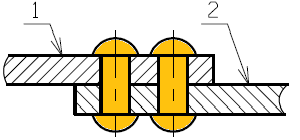
- Collage
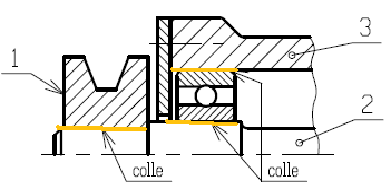
- Emmanchement
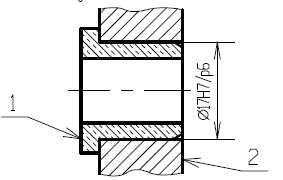
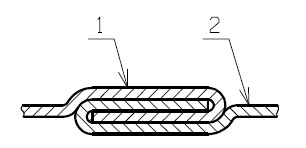
- Sertissage
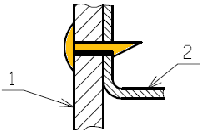
- Clipsage
5. Assurer la fiabilité
Définition :
Cela consiste à s’assurer que le MAP ne se desserrera pas = sécurité.
Problème : lorsqu’un assemblage vissé est soumis aux chocs ou à des vibrations, il y a risque de desserrage du fait du jeu existant entre la vis et l’écrou.
Il existe 3 solutions pour s’opposer au desserrage des vis et des écrous :
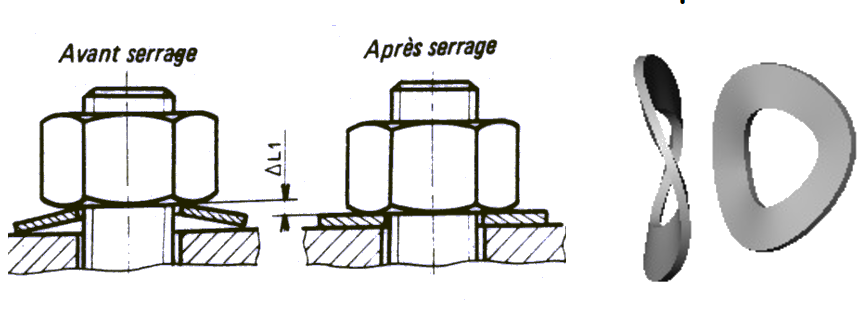
5.1 Par adhérence
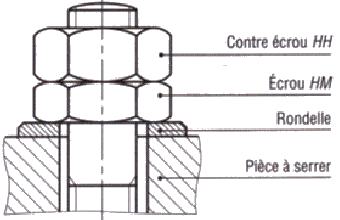
Contre-écrou
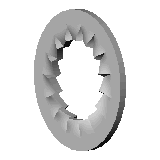
Rondelle à dents
Rondelle élastique
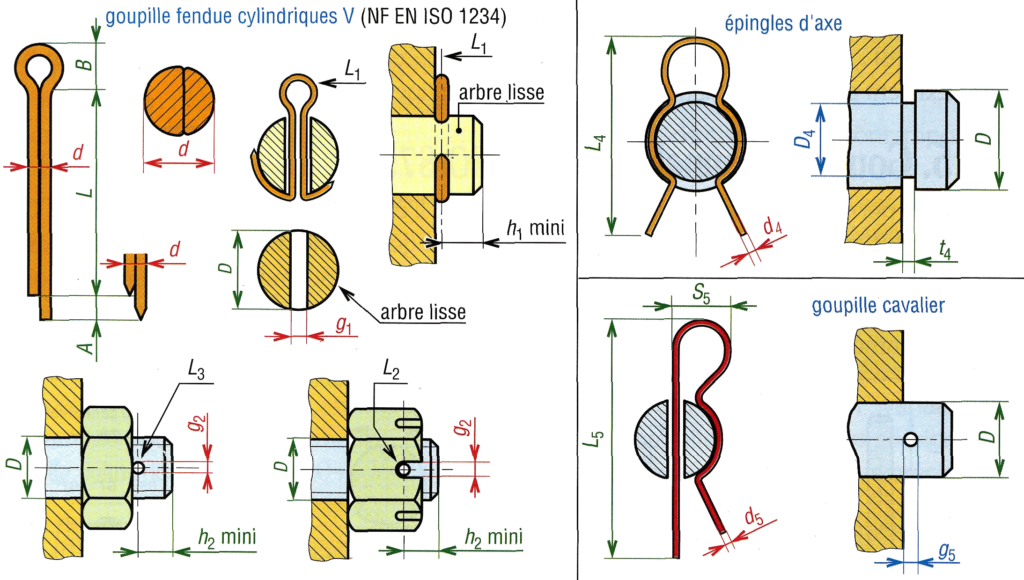
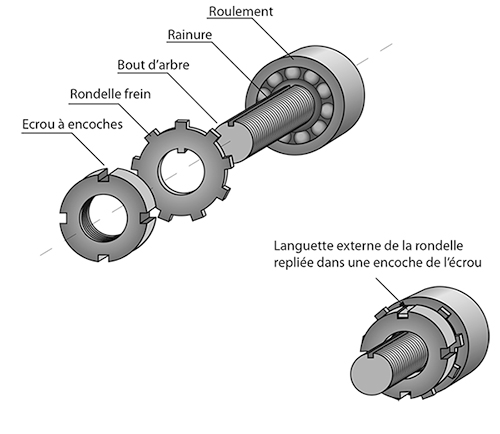
5.2 Par obstacle
Goupille
Rondelle frein + écrou à encoches
5.3 Freinage par collage
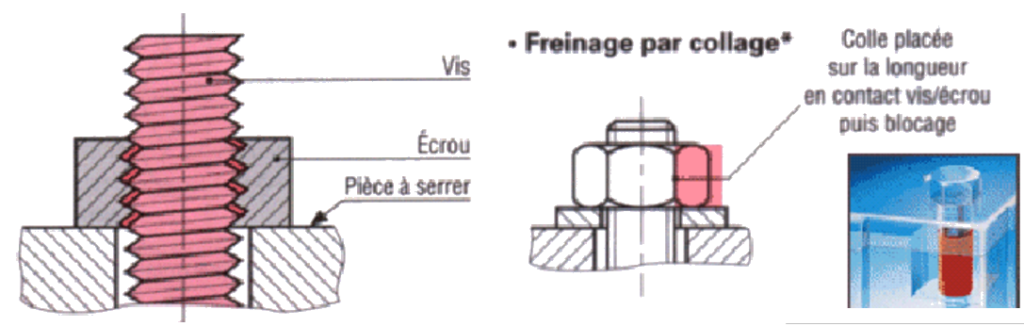
Consiste à déposer une colle sur les filets de la vis. Elle fait effet lors du serrage.
Colle placée sur la longueur en contact vis/écrou puis blocage